

Travis Kalanick har aldrig været kendt for at tænke småt. Uber-medstifteren, som engang forsøgte at gentænke bytransport, sigter nu mod noget langt mere ambitiøst: den fysiske verden i sig selv.
I et tæt, manifestlignende opslag på omkring 1.700 ord skitserede Kalanick en omfattende vision for en ny robotvirksomhed kaldet Atoms. Præmissen lyder næsten filosofisk: behandle atomer på samme måde, som softwareingeniører behandler bits. Med andre ord: bring logikken, hastigheden og skalerbarheden fra software ind i det rodede domæne af fysisk arbejde og automatisering.
«Tvunget er bevægelse og handling i den fysiske verden med et software-lignende perspektiv på fysisk automatisering,» skrev Kalanick. «Tænk på det som at behandle atomer ligesom bits.»
Bag den sætning ligger en stille transformation, der har været undervejs i flere år.
Ifølge rapportering fra Bloomberg har Kalanick i næsten otte år arbejdet stort set uden for rampelyset. I den periode samlede han angiveligt tusindvis af medarbejdere og drejede gradvist sin ejendomsvirksomhed, City Storage Systems, i retning af robotproduktion. Resultatet af den lange pivot er Atoms, en virksomhed med fokus på at bygge robotter designet til at agere i fødevareinfrastruktur, minedrift og transportsystemer.
Den lange vej fra ghost kitchens til robotik
City Storage Systems handlede oprindeligt slet ikke om robotter. Virksomheden blev kendt gennem CloudKitchens, et netværk af såkaldte ghost kitchens — faciliteter designet udelukkende til restauranter med levering. Konceptet eksploderede under pandemien, hvor levering af mad steg kraftigt verden over. Senere kølede markedet af, og noget af den tidlige hypestemning forsvandt.
Men ghost kitchen-ekperimentet ser ud til at have tjent et andet formål: et testfelt for automatisering og effektivisering af gentagne, fysiske opgaver. Inden for disse køkkener begyndte maskiner at overtage opgaver, som tidligere krævede menneskelig forberedelse og håndtering. Et konkret eksempel er Bowl Builder, et system designet til at samle tilpassede salater — nogle gange prisfastsat tæt på 20 dollars — med minimal menneskelig indgriben. Partnerskabet bag dette system går år tilbage og afspejler Kalanicks vedvarende fascination af at automatisere gentagne fysiske arbejdsopgaver.
Når man zoomer ud, tegner der sig et mønster. Kalanick pressede tidligere Uber kraftigt mod autonome køretøjer, før han trådte tilbage fra selskabet i 2017. Han investerede senere i Pronto, en startup, der udvikler førerløse dumperlastbiler til minedrift. Hver af disse satsninger peger i retning af det samme mål: storskala automatisering af fysiske systemer. Atoms samler disse tråde og forsøger at orkestrere dem gennem softwaredefinerede løsninger.
I stedet for at fokusere på en enkelt robot eller et snævert produkt synes den nye virksomhed at jagte en bredere infrastrukturløsning: robotter, der forbereder mad; robotter, der flytter materialer; robotter, der transporterer gods. Alt koordineret gennem software, som nærmest behandler fysiske opgaver som linjer af kode og workflows.
Fra ghost kitchens til industriel anvendelse
Ghost kitchens fungerede ikke kun som en forretningsidé for levering; de var praktiske laboratoriumer for teknologisk eksperimentering. Automationskomponenter, sensorsystemer og produktionslinjer, der blev prøvet i fødevarefaciliteter, kan oversættes og skaleres til industrielle miljøer som miner, lagre og distributionscentre. Denne form for konvertering kræver dog store investeringer i robusthed, sikkerhed og vedligeholdelse — faktorer, som adskiller serviceorienterede køkkener fra hårde industrioperationer.
Teknisk set er udfordringen at skabe robotter, der kan håndtere variation, slid og uforudsigelighed i fysiske omgivelser. Hvor software i datacenteret kan forudsige og replikeres næsten perfekt, kræver fysisk arbejde mekaniske tolerancer, sensorfusion, realtidsstyring og redundans. At bygge maskiner, der kan operere sikkert og effektivt i en gruvetunnel eller i et travlt køkken, stiller krav til mekanisk design, menneske-maskine-interaktion og avancerede kontrolalgoritmer.
En software-centreret strategi for fysisk automation
Kalanicks tese er, at den samme tankegang, som gjorde software hurtigt og skalerbart, kan anvendes på fysisk automatisering. Det indebærer at udvikle moduler og API'er, standardisere hardwarekomponenter og designe orkestrationslag, der gør det muligt at sammensætte komplekse fysiske processer på samme måde som man bygger software-stakke. Begreber som 'softwaredefineret robotik', 'modulær autonomi' og 'orkestrerede flåder' er centrale i denne strategi.
Praktiske implikationer inkluderer: udvikling af fælles kommunikationsprotokoller mellem robotter, centraliseret overvågning og opdatering af firmware, samt brug af maskinlæring til adaptiv kontrol. Ved at behandle hver fysisk handling som en genanvendelig komponent håber man at reducere tid til implementering og øge interoperabiliteten mellem forskellige robottyper og arbejdsstationer.
Teknologiske elementer og designprincipper
For at omdanne visionen til operationelle systemer må Atoms og lignende aktører fokusere på flere nøgleområder:
- Modulært hardware: Standardiserede arm- og gribemoduler, batteripakker og sensorcartridges, der kan udskiftes uden specialværktøj.
- Skalerbar software: Et orkestrationslag, der kan planlægge og optimere tusindvis af samtidige robotaktiviteter med lav latenstid.
- Sikkerhed og compliance: Indbyggede sikkerhedsprotokoller, certificeringer til fødevareindustri og minedrift, samt fail-safe mekanismer.
- Vedligeholdelsesøkonomi: Design for nem adgang, predictive maintenance via IoT-sensorer og fjernopdatering.
- AI og perception: Avanceret billedopfattelse, sensorfusion og adaptiv kontrol, så robotterne kan håndtere variation i materialer og omgivelser.
Disse principper er også, hvorfor overgangen fra eksperimentelle køkkenrobotter til robuste industrielle systemer ikke er trivial. Der er betydelige ingeniørmæssige krav, som rækker ud over almindelig softwareudvikling.
Strategiske og økonomiske perspektiver
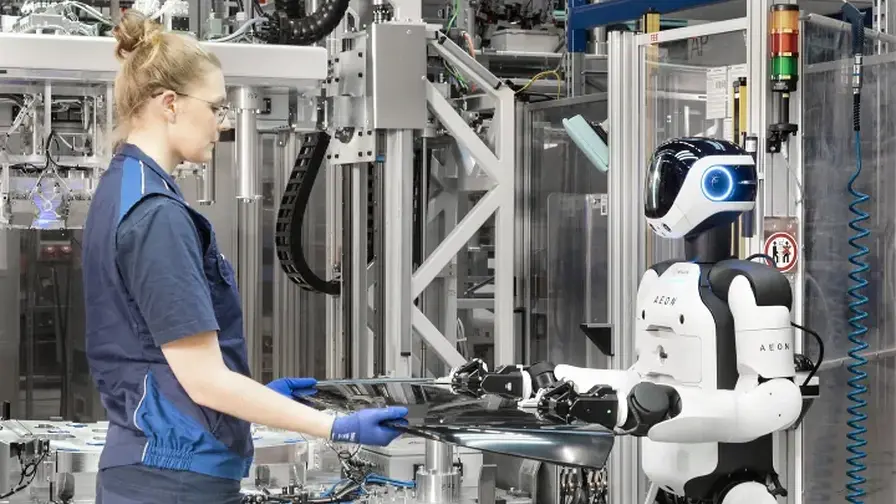
Kalanick fremlægger idéen i næsten historiske termer: software har allerede erobret sprog og talbehandling, men automatiseringen af fysisk arbejde — sand autonomi i fabrikker, køkkener, miner og logistiknetværk — er stadig i sin tidlige fase. Når denne front åbner, mener han, det kan udløse en ny «Guldalder» for produktivitet og overflod.
Det er et stort krav, og det kræver store investeringer i forskning og udvikling, supply chain-infrastruktur og partnerskaber med industrielle aktører. At implementere robotter i fødevarelogistik eller minedrift betyder at navigere komplekse regulativer, arbejdsmiljøstandarder og ofte konservative industrier, der er tilbageholdende med at vedtage nye teknologier uden dokumenteret ROI.
Fra et investeringssynspunkt er potentialet dog klart: automatisering kan reducere en betydelig del af lønomkostningerne, øge gennemløbstider og minimere fejl. For virksomheder, der opererer på tynde marginer, kan selv mindre effektiviseringer give store fordele. Derfor er kapital til forskning, piloter og tidlig implementering kritisk — noget Kalanick historisk har haft adgang til gennem sit netværk og tidligere exit-historie.
Markedsmuligheder: fødevarer, minedrift og logistik
De tre sektorer Kalanick nævner — fødevareinfrastruktur, minedrift og transport — deler to vigtige karakteristika: høj arbejdskraftintensitet og veldefinerede gentagne processer, som er gode kandidater til automatisering. Fødevareproduktion kræver hurtig håndtering, hygiejnekontrol og præcis opskæring eller samling; minedrift kræver robust tungt udstyr og drift i barske miljøer; logistik handler om timing, sortering og forflytning i store volumener.
At målrette disse sektorer giver også strategiske synergier: software, der optimerer flåde- og lagersystemer, kan appliceres på både fødevarer og transport; robotmoduler designet til robust håndtering kan tilpasses forskellige materialer i miner og lagre. Denne krydsindustrielle genbrug af teknologi er en kerneidé bag en infrastruktur-orienteret tilgang.
Arbejdsmarked, politik og etiske overvejelser
En sådan omfattende automatisering rejser naturligvis spørgsmål om arbejdspladser og samfundsmæssige konsekvenser. Hvis robotter overtager gentagne fysiske opgaver, vil mange jobs ændres eller forsvinde, især i sektorer med lav løn og høj fysisk belastning. Samtidig kan automatisering skabe nye roller inden for teknisk vedligeholdelse, overvågning, dataanalyse og systemintegration.
Policymakere står dermed over for to udfordringer: at sikre en retfærdig omstilling for arbejdere gennem uddannelse og omskoling, og at regulere implementeringen, så sikkerhed og arbejdsvilkår opretholdes. Der er også etiske spørgsmål omkring beslutningstagning i autonome systemer, ansvar ved fejl og privatliv ved udbredt brug af sensorer og overvågningsteknologi.
Potentiale for produktivitetsgevinst og ulighed
Historisk set har teknologiske gennembrud ofte øget samlet produktivitet, men virkningen på indkomstfordeling har været blandet. En vellykket implementering af fysisk automatisering kan føre til lavere produktionsomkostninger og øget adgang til varer og tjenester — et potentiale for øget velstand. Men uden passende sociale sikkerhedsnet og investering i menneskelig kapital kan gevinsterne koncentreres hos kapitalejere og teknologileverandører, hvilket forværrer ulighed.
Derfor bliver forretningsmodeller og politiske rammer centralt for, hvordan Atoms-lignende satsninger påvirker økonomien i praksis.
Risici, modstand og tekniske barrierer
Ikke alle elementer i Kalanicks økosystem er gået problemfrit. For eksempel oplevede CloudKitchens' aktiviteter i Mellemøsten sidste år angiveligt komplikationer, der sænkede en planlagt børsnotering i Abu Dhabi og Saudi-Arabien. Sådanne tilbageslag illustrerer, hvordan politiske, økonomiske eller operationelle faktorer kan bremse ambitiøse planer.
Teknisk er der flere barrierer: robusthed i barske miljøer, kompleksitet ved sikker interaktion mellem mennesker og robotter, energiforsyning og batterilevetid, samt behovet for skalerbare vedligeholdelsesmodeller. Der er også markedsmæssige risici omkring adoption: industrielle kunder kræver ofte tyngdebeviser gennem omfattende pilotprojekter og dokumenteret ROI, før de investerer i stor skala.
Regulering og samarbejde
Et udbredt oplæg til at overvinde disse barrierer er samarbejde mellem teknologileverandører, industrielle partnere og regulerende myndigheder. Standardisering af sikkerhedsprotokoller, certificeringsprocesser og datadelingsmekanismer kan accelerere adoption. Det betyder også, at virksomheder som Atoms må være villige til at indgå i lange, komplekse partnerskaber frem for kun at levere enkeltstående produkter.
Hvad betyder det for fremtidens teknologi?
Hvis Kalanicks tese holder, kan den næste teknologiske revolution bevæge sig ud af skærmen og ind i maskiner, der bevæger, løfter, tilbereder, kører og stille driver den fysiske verden omkring os. Det vil være en skiftende fase for automation: fra software i skyen til software, der definitorisk styrer fysisk handling gennem robotflåder, orkestrationslag og AI.
For virksomheder og beslutningstagere betyder det at holde øje med udviklingen, investere i kompetenceopbygning og etablere governance-strukturer, der adresserer både økonomiske og sociale konsekvenser. For ingeniører og produktfolk betyder det at arbejde med robuste designs, sikkerhedspraksis og interoperabilitet.
Uanset om Atoms succesfuldt realiserer Kalanicks vision, er der ingen tvivl om, at interessen for fysisk automatisering er kraftigt stigende. Kombinationen af erfaringer fra CloudKitchens, investeringer i autonome køretøjer samt målrettet udvikling og kapital gør dette til et af de mest interessante eksperimenter i krydsfeltet mellem software og maskine.
På et mere fundamentalt plan udfordrer denne bevægelse vores idéer om, hvor software kan virke — ikke længere blot som noget, vi interagerer med gennem skærme, men som noget, der konkret ændrer, hvordan fysiske opgaver udføres i industriel skala. Om det fører til en ny «Guldalder» for produktivitet eller et komplekst samspil af fordele og ulemper, vil tiden vise. Men retningen er sat: et skifte mod at betragte fysisk automatisering som en naturlig forlængelse af softwaretenkning.
Atoms er et interessant case study i denne udvikling — en satsning, der trækker på erfaringer fra logistik, transport og maskinel drift, mens den forsøger at bygge et mere generisk, skalerbart lag af fysisk automatisering. Hvis den lykkes, kan den ændre måden, vi producerer, transporterer og håndterer varer på globalt plan.
I sidste ende kan den næste teknologiske platform meget vel være et netværk af robotter og orkestreringssystemer, der arbejder stille i baggrunden for at holde samfundets maskineri i gang — og det er præcis, hvad Travis Kalanick ser for sig, når han taler om at behandle atomer ligesom bits.

"Softwareudvikler med en passion for nyheder. Jeg skriver om kodning, open source og cyber-sikkerhed."
Diskussion
Skriv en kommentar
Kommentarer (3)
Føles lidt overhypet, men måske potentiale. For meget fokus på software, for lidt på slid og real world opsætning
Er det her virkelig praktisk? Atoms gør store krav, men miner og køkkener er ikke samme verden. hvem dækker vedligehold? og ansvar ved fejl..
Wow, Kalanick går all in. Lyder som sci fi men også ret realistisk. Hold da op. Kan vi stole på robotter til at løse sociale problemer? hmm